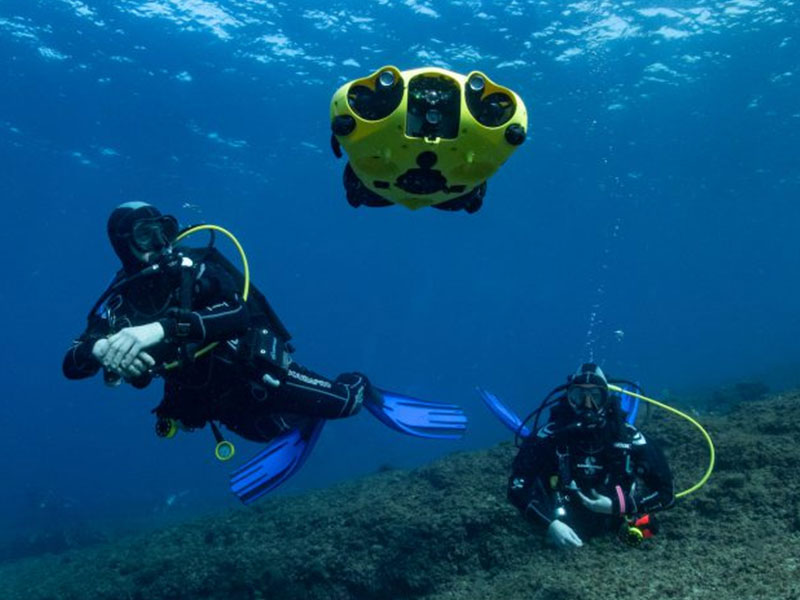
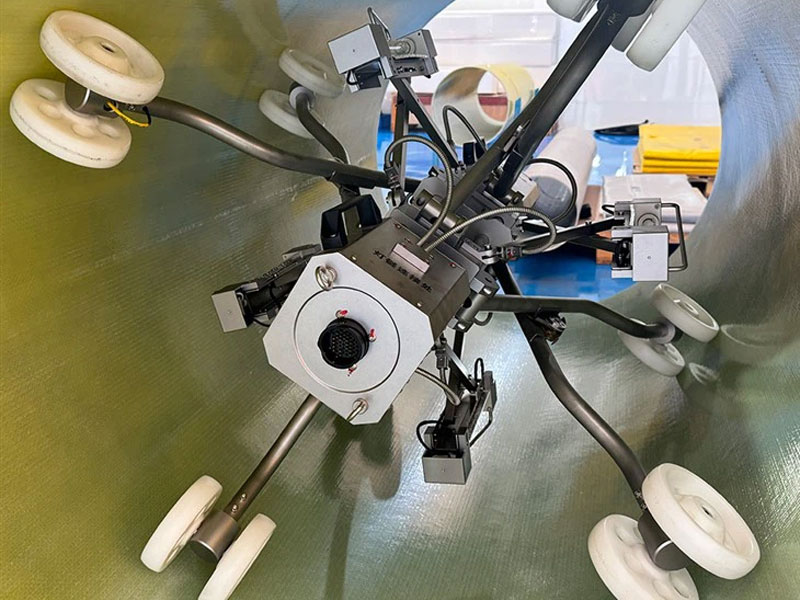
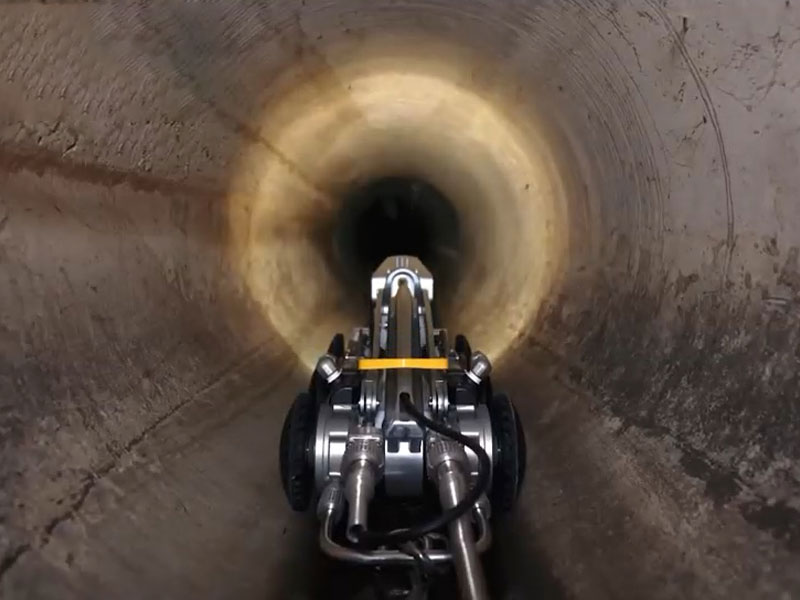
Podvodni roboti/cjevovodni roboti moraju raditi pod vodom ili u cjevovodima, glavno računalo treba pratiti stanje robota u stvarnom vremenu i izdavati upute za rad, robot prenosi video na glavno računalo u stvarnom vremenu. Zbog posebnog okruženja za upotrebu, kako uspostaviti stabilnu i pouzdanu komunikaciju u stvarnom vremenu između glavnog računala i robota?
Prva komunikacijska metoda koju treba razmotriti je CAT6A. Maksimalna udaljenost prijenosa kabela je samo 100 metara; slabljenje signala iznad 100 metara je vrlo ozbiljno. U stvarnom okruženju primjene većina scena prelazi 100 metara, a udaljenost prijenosa ne može zadovoljiti stvarne zahtjeve. A žica u procesu rada stalno se rasteže, sklona odspajanju.
Optička vlakna ne ometaju elektromagnetski šum zbog svog prijenosa, a udaljenost je velika i propusnost je velika, što se također koristi u podvodnim robotima. Međutim, optičko vlakno treba prilagoditi, lako se lomi, ima visoku stopu kvarova i skupo je.
Širokopojasni nosač koristi se za potpuno korištenje dvojezgrenog dalekovoda i može se postići prijenos velike brzine na velike udaljenosti. Brzina je do 100M, a udaljenost prijenosa običnog dalekovoda može doseći 500 metara, udaljenost prijenosa oklopljene upredene parice može doseći 1000 metara, a udaljenost prijenosa koaksijalnog kabela može doseći 2000 metara.
Prednosti širokopojasnog operatera: velika propusnost, velike udaljenosti, snažna skalabilnost, potpuno transparentno širenje podataka, stabilno i pouzdano, uključi i radi.
Podvodni robot / cjevovodni robot koristi širokopojasnu komunikaciju nosača, različite parametre kabelskog prijenosa:
| Širokopojasni nosač | Obični dalekovod | Oklopljena upredena parica | Koaksijalni kabel |
| Propusnost podataka | 90 Mbps | 60 Mbps | 100M |
| Udaljenost prijenosa | 500 metara | 1000 metara | 2000 metara |
| Brzina linije | 2 jezgre | 2 jezgre | 2 jezgre |
| Izgradnja | Jednostavno | Jednostavno | BCN |
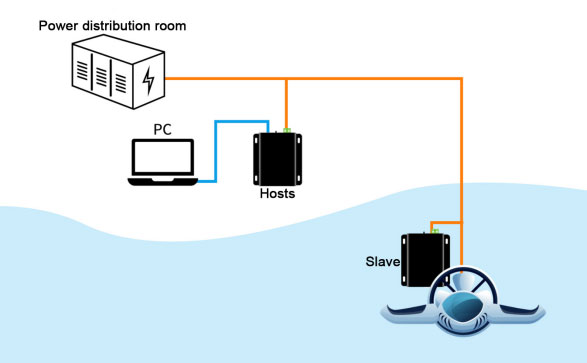
Application case diagram:
OEM/ODM usluga
Pružamo profesionalnu OEM i ODM uslugu kako bismo zadovoljili vaše potrebe.
WhatsApp:
+86-18157343325
Kontakt detalji
+86-18157343325
Lokacija
Brza poveznica
Proizvod
Javite nam se
Možete me kontaktirati putem ovog obrasca.